全能探险机车怎么选?牵引力控制与轮胎磨损监测全解析
牵引力控制系统的核心逻辑与驾驶安全关联 摩托车牵引力控制系统(TCS)的核心在于通过轮速传感器实时监测驱动轮与从动轮的转速差,当检测到驱动轮出现打滑前兆时,系统会迅速介入调整发动机扭矩输出或制动压力
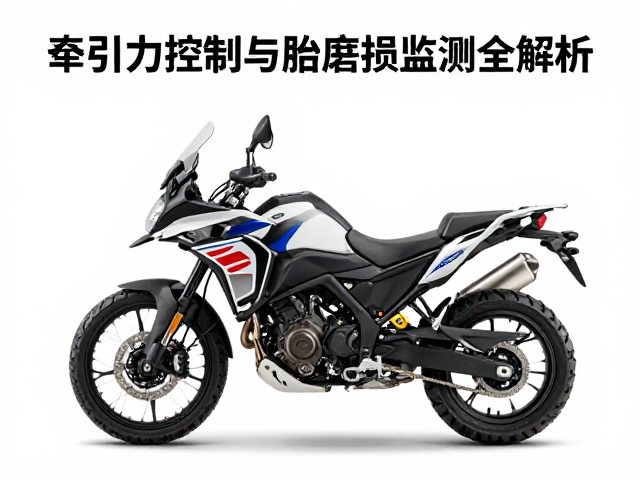
牵引力控制系统的核心逻辑与驾驶安全关联 摩托车牵引力控制系统(TCS)的核心在于通过轮速传感器实时监测驱动轮与从动轮的转速差,当检测到驱动轮出现打滑前兆时,系统会迅速介入调整发动机扭矩输出或制动压力
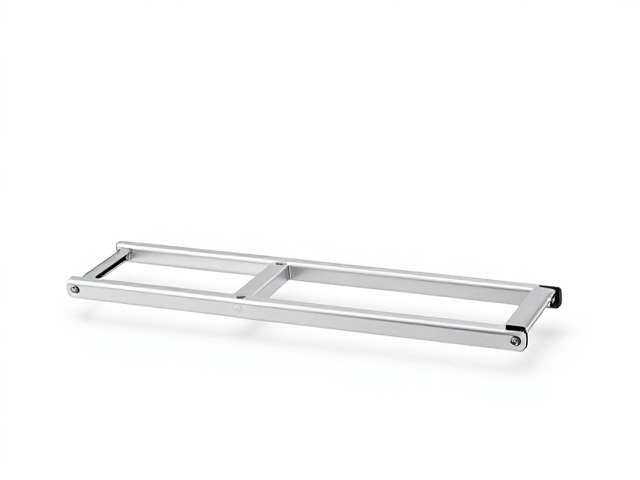
副车架结构形态对质量分布的影响 铝制副车架在中型拉力摩托车中承担着挂载行李架、边箱以及部分电气组件的关键职能,其几何形态直接决定了整车后部的质量分布特征。传统的管状结构虽然制造工艺成熟,但在长悬臂设
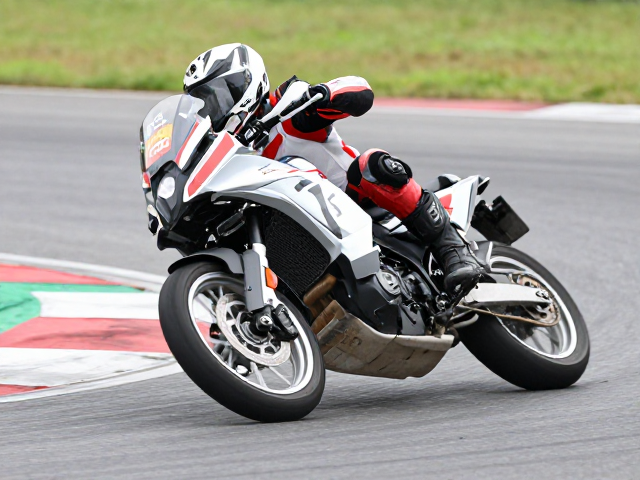
过弯核心:重心转移与视线引导 中型拉力摩托车因其兼顾公路巡航与轻度越野的特性,车身几何设计通常具有较高的离地间隙和较长的轴距,这使得其在弯道中的重心转移逻辑与纯公路跑车存在显著差异。过弯时的核心在于

胎纹结构与使用场景的匹配逻辑 全能探险车型通常面临着公路巡航与轻度越野的双重需求,轮胎的选择核心在于平衡抓地力与耐用度。半热熔胎面配方在高温下能提供更佳的物理粘性,适合长时间在铺装路面高速行驶,其胎
水冷技术与铝制副车架的中段休旅进化 2025年的摩托车市场中,中段排量(通常指250cc至400cc级别)休旅车正经历一场从“能骑”到“好骑”的深层技术迭代。水冷系统已不再是高端车型的专属,而是成为
高扭矩与低转速的机械逻辑 四轮越野车的动力输出特性直接决定了车辆在复杂地形下的脱困能力,其中高扭矩与低转速的结合是应对陡坡、泥泞或岩石路段的核心物理基础。当发动机在较低转速区间能爆发出色扭矩时,意味
ADV长途耐力管理的核心逻辑与体能分配 长途越野驾驶对驾驶员的体能与注意力管理提出了极高要求,ADV车型的设计初衷即为应对长距离、复杂路况的穿越需求,但并非意味着可以完全依赖车辆性能而忽视人的生理极
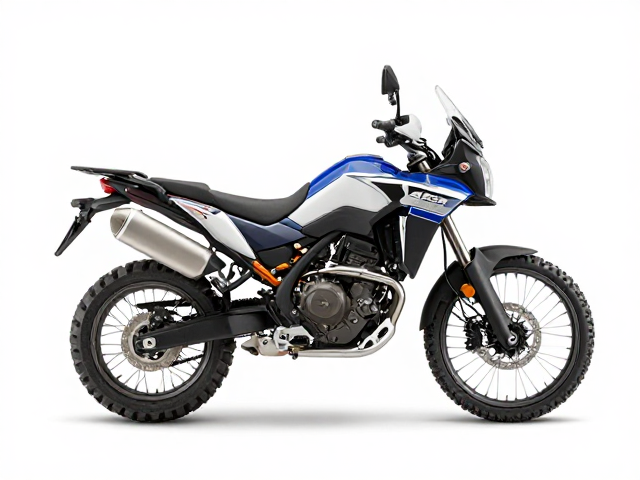
辐条结构的力学优势与越野路面适应性 越野机车在穿越崎岖地形时,车架与悬挂系统承担着巨大的冲击载荷,辐条轮圈凭借其独特的网状张力结构,能够通过单根辐条的独立形变来吸收来自碎石、树根或坑洼的瞬时冲击力。

过弯前的姿态管理与视线引导 驾驶中段排量休旅车进行弯道行驶,核心在于入弯前的减速与车身姿态调整。这类车型通常拥有较高的重心和相对较长的轴距,在过弯时会产生比紧凑型轿车更明显的侧倾感。驾驶员应在直道末
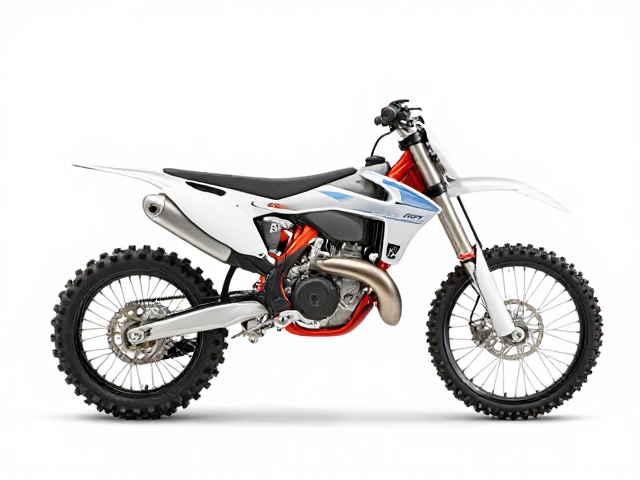
轻量化车架的力学逻辑与操控反馈 ADV车型的核心在于在长途摩旅的舒适性与复杂路面的通过性之间寻找平衡,而车架作为整车的骨架,直接决定了车辆的“性格”。轻量化车架通常采用高强度钢管或铝合金材质,其设计

不同路况下的跟车距离基准 在公路驾驶场景中,物理距离是反应时间的直接体现。根据交通法规的一般性建议,在干燥路面以100公里/小时行驶时,车辆间的安全间距应至少保持在100米以上,这一标准常被简化为“
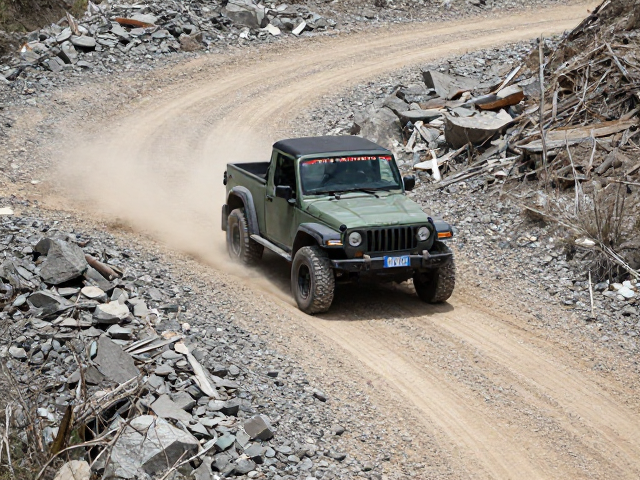
越野驾驶中的重心控制与转向逻辑 在碎石与土路环境中,车辆的动态响应与铺装路面有着本质区别,轮胎与地面的附着力会因松散介质而大幅降低。驾驶者需要建立对车辆重心转移的敏锐感知,过弯时的核心原则是尽早在直